GPT-6 Astra 在仿真和真机测试中的表现,让具身智能行业出现了一场新的争论:当通用大模型越来越强,专门研发具身模型还有多大价值?机器人公司的竞争壁垒又将建立在哪里?
在 2026 智元创新日上,智元联合创始人、总裁兼 CTO 彭志辉从物理 AI 的长期发展路径出发,给出了智元的判断。
在他看来,物理 AI 走向成熟需要经历五次跃迁:首先拥有可靠、可规模化制造的机器人本体;随后在垂直场景中实现真实部署;进一步形成能够跨任务泛化的物理 AI 基座模型;再从单机智能走向群体学习与共同进化;最终,机器人将有望参与训练数据生产、模型迭代乃至自身制造和运维,实现物理智能系统的自我举升。
五次跃迁共同指向一个终局:让机器人创造的有效智能工时成为人类社会可以持续调用的生产力资源,并推动物理 AI 迈向更高水平的智能涌现。
沿着这条路径,无论通用大模型未来发展到何种程度,智元都认为,规模化、可靠的机器人本体将持续具有价值;并且,物理 AI 的发展是非常长链条的体系化问题,必须要从数据、模型、本体、场景全部打穿。
因此,智元选择了软硬件全栈发展的路线。以规模化量产本体为基础,向上构建运动智能、作业智能和交互智能,并通过真实部署不断积累数据、优化模型和产品,形成持续进化的技术体系。
10 月下旬,智元在 AI WAVE 中集中展示了这一技术路线的最新进展,涵盖:
本体与核心硬件:第三代硬件架构 AHA3、重载工业机器人精灵 G2 Max,以及液冷关节、灵巧手、MEgo Glove 等核心硬件。
运动智能:AGILE 技术框架,覆盖小脑基模、生成式运动模型、感控一体模型和运动智能自进化智能体。
作业智能:第三代基座模型 GO-3 Preview、群体经验学习模块 CEL,以及面向部署后持续学习的 Genie Master 具身 Agent 框架。
交互智能:全模态端到端交互模型 WITA-OMNI,推动机器人从传统的问答交互走向自然、实时的多模态交互。
软件平台与生态:灵渠 OS 1.0、Genie Studio 2.0,以及 AIMA 开放技术体系的最新进展。
更值得关注的是,智元还提出了一个新的生产力度量概念——Worken,以活跃机器人数量、自主工作时长和产出能效比,尝试衡量机器人实际创造的有效智能工时。
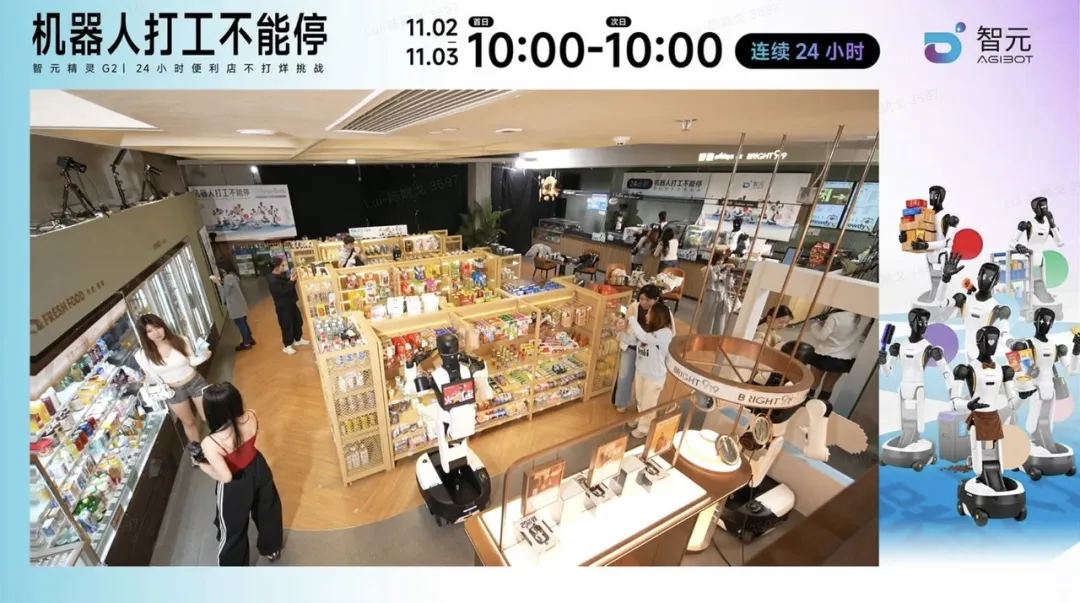
在 AI WAVE 的最后两天,智元又将这些技术与理念带入真实商业环境。11 月 2 日至 3 日,6 台精灵 G2 进入便利店,挑战连续 24 小时执行上货、补货、理货、热食制作、咖啡制作等工作,并向公众直播整个过程。
从工业产线到商业服务,从机器人本体到模型、操作系统与开放生态,智元此次 AI WAVE 的多项发布,共同指向一个核心问题:如何让机器人的智能真正转化为可以持续、规模化创造的生产力?
从工厂到便利店,智元如何将机器人带入岗位?
11 月 2 日上午 10 点,6 台智元精灵 G2 机器人在一家便利店正式“上岗”,开启了一场持续 24 小时的实地作业直播。
在连续 24 小时里,6 台精灵 G2 机器人在真实便利店中持续工作,累计完成 1730 项任务,其中包括接待顾客 683 次、商品取送 369 件、咖啡制作 147 次、早餐服务 126 次、补货巡检 277 次及桌面清洁 128 次。最终,4 台机器人成功“转正”。
相比固定工位上的重复操作,便利店的工作更加多样。不同商品有着不同的尺寸、形状和包装,补货、理货、分装热食等任务涉及不同的操作流程。机器人既需要精准识别和操作物品,也需要适应环境变化、完成任务切换,并在长时间运行中保持稳定。
这已经不是智元第一次将机器人放到真实工作环境中,接受长时间的公开检验。此前,智元已经在富临精工龙旗的工厂,以及爱仕达零售门店公开直播,展现机器人在搬运避障、上下料以及商品导购场景的能力。
不过,直播只是检验机器人工作能力的一种方式。对真正使用机器人的企业而言,更重要的是机器人能否长期、稳定地承担岗位工作,并融入原有的业务流程。
目前,智元已经在工业制造、文旅、零售和公共服务等多个领域推进真实部署。
在工业制造领域,智元与龙旗科技合作的 3C 产线已于 2026 年 3 月投产,截至 10 月底持续运行超过 7 个月。机器人承担平板电脑测试上下料任务,相关应用也已从最初的单一品牌平板,拓展到其他品牌平板及。
与此同时,精灵 G2 还进入了半导体封装测试、CNC 加工等场景。在半导体封装测试中,机器人需要完成芯片料环的精细取放,并与其他自动化设备协同;在 CNC 场景中,一台机器人可以承担多台机床的上下料工作。
此次 AI WAVE 期间发布的精灵 G2 Max,则进一步面向重载工业作业。智元介绍,其样机已经在食品、日化和仓储物流等行业进行实际作业验证,包括混线码垛、拆垛、开箱、上料及成品搬运等任务。
在文旅服务领域,珠海长隆飞船乐园已经部署了数百台智元机器人,分布在不同点位,承担导览讲解、游客互动、娱乐表演等工作。
这类场景的难点在于环境高度开放:每天有大量游客进入乐园,现场存在音乐、广播、人声等复杂噪声,不同年龄、语言的游客还会提出各种难以预测的需求。
智元合伙人、高级副总裁、通用业务部总裁王闯介绍,长隆项目初期,300 多台机器人分布在 100 多个点位,每个点位的任务和环境都不相同。为此,智元建立了统一的运维管理系统,远程监控机器人的工作状态、处理异常,并将实际运营中积累的数据反馈到模型训练中。
零售场景也在持续拓展。在成都宽窄巷子,智元已部署基于端到端模型驱动的双足机器人,完成商品售卖任务。目前,这套方案支持 20 多种 SKU,整体作业成功率达到 98%,单次作业节拍已从最初的约 60 秒缩短至 30 秒。
此外,在广州地铁,智元机器人也已承担安检引导、出行咨询、站内巡逻等任务。与工厂相对固定的环境相比,地铁站人流密集、情况多变,对机器人运行的安全性、稳定性和环境适应能力提出了更高要求。
从便利店 24 小时直播,到工业产线持续运行,再到数百台机器人进入文旅场景,智元正在不同环境中验证机器人的实际工作能力。这些场景也提出了不同的要求:工厂关注精度、节拍和可靠性,零售需要灵巧操作与任务适应,文旅和公共服务则更考验交互能力及复杂环境下的安全性。
当机器人开始承担真实工作,行业也需要回答一个更具体的问题:这些机器人究竟创造了多少生产力,又该如何衡量其实际价值?
面对生产力跃迁,智元提出新度量衡 Worken
随着机器人逐步进入真实岗位,衡量其价值的标准也在发生变化。
过去,行业更关注机器人出货量、硬件参数、模型能力,以及能完成哪些动作;如今,客户开始关心机器人能够连续工作多久、完成多少任务,以及实际投入产出比。一台机器人即使能够完成复杂操作,如果每隔十分钟就需要人工接管一次,仍然难以形成稳定的生产力。
如何衡量机器人的有效劳动,开始成为产业规模化发展的现实问题。
在此次 AI WAVE 中,智元提出了一个新的生产力度量概念——Worken。这个由 Work 和 Token 组合而来的词汇,试图将机器人在物理世界中创造的劳动,转化为可以量化和比较的指标。
Worken 的计算涉及三个维度:活跃机器人数量、自主工作时间和产出能效比。
活跃机器人数量反映实际投入工作的机器人规模,而非出货或库存数量;自主工作时间衡量机器人能够在多长时间内独立完成任务,减少人工接管;产出能效比则用于评估机器人在相同时间内创造的劳动价值,例如一台机器人能够完成多少相当于人类工时的工作。
智元联合创始人、总裁兼 CTO 彭志辉在接受媒体采访时表示,随着产业进入新的发展阶段,评价机器人的方式也在改变:“过去大家都在看所谓的参数表,也就是机器人的性能参数有多强,做一些炫酷的 Demo,越往后下一个阶段大家看的更多的就不是参数表,而是工时表。”
在他看来,一台机器人开机 8 小时,并不意味着创造了 8 小时的有效劳动。只有将实际作业能力、运行可靠性和客户获得的产出,才能更完整地衡量机器人创造的价值。
这一变化也可能影响机器人公司的商业模式。
智元合伙人、高级副总裁王闯进一步谈到了未来可能出现的商业模式:客户可以根据实际任务购买机器人生产力服务,机器人完成任务后,按照任务复杂度和消耗的 Worken 进行计费。届时,企业购买的可能是一套由多台机器人共同提供的生产力服务,而无须为每项工作单独采购设备。
在此次创新日上,智元也展示了面向真实部署场景的 Worken 数据看板,其中包括龙旗科技产线的精灵 G2、酒店服务机器人及长隆文旅机器人等。这些机器人在实际岗位上持续运行,为 Worken 的计算提供了基础数据。
不过,Worken 能否成为具备广泛应用价值的度量方式,仍然取决于机器人在真实岗位中创造的劳动能否被持续、准确地衡量。
“万台下线只是制造业的胜利,万台能够上岗才是物理 AI 的胜利。”彭志辉对媒体表示。
从本体到模型,智元如何构建全栈能力?
Worken 提供了一种衡量机器人生产力的方式。但要让机器人持续创造有效工时,还需要解决一系列具体的技术问题。
机器人需要可靠的硬件,才能长时间稳定运行;需要运动智能适应环境变化,作业智能完成复杂任务,并通过持续学习提高成功率;在零售、文旅等服务场景中,还需要交互智能理解人的需求、协同完成工作。
围绕这些需求,智元形成了本体硬件与运动智能、作业智能、交互智能协同发展的“三智一体”技术体系。在此次 AI WAVE 中,智元集中展示了各个方向的最新成果。
从可靠本体到运动智能,适应复杂的物理环境
首先是本体硬件。
此次发布的第三代硬件架构 AHA3,将运动、作业和交互三大智能融合到同一套控制系统,使控制系统体积降低 50%,通信延迟降低 90%。
面向工业场景,智元推出了重载机器人精灵 G2 Max,双臂额定负载 40kg、峰值 50kg,支持电池热插拔,主要面向搬运、拆码垛等任务。同时,智元还展示了皮下式关节液冷系统、特种关节,以及面向不同操作需求的灵巧手产品,提升机器人在高负载、复杂工况和精细作业中的适应能力。
这些硬件能力也需要在不同产品线之间复用。智元合伙人、联席总裁、中央研发部总裁、交互业务体系总裁熊彦对 表示,智元中央研发部统一负责核心硬件、关节、公共软件平台和长期技术储备,同时响应各业务线的研发需求,以平台化方式支撑产品开发。
在运动智能方面,智元正在从动作模仿走向环境适应与自主进化。
此次展示的 AGILE 运动智能框架,涵盖通用小脑基模、生成式运动模型、感控一体模型和自进化智能体。
其中,感控一体模型使机器人能够根据实时感知调整运动策略,适应台阶、障碍物等复杂地形。更进一步,智元展示了运动智能自进化智能体:当机器人一个关节被拆除后,智能体能够根据本体状态,自主调用工具、编写代码、开展仿真训练,并将新策略迁移到真机上,探索在硬件状态变化后恢复运动能力的可能性。
从预训练到部署后学习,作业智能持续进化
作业智能方面,智元重点展示了模型从预训练、后训练到部署后学习的完整路径。
在预训练阶段,第三代作业基座模型 GO-3 Preview 采用 WRAM 架构,将推理、未来状态预测与动作生成结合起来,提升机器人面对陌生任务时的零样本和少样本泛化能力。
在后训练阶段,智元与清华大学、无问芯穹合作研发的 CEL 群体经验学习模块,已在 100 台真机集群上完成原型验证。通过共享训练经验、利用失败案例改进策略,提高机器人执行具体任务的成功率。
智元联合创始人、联席总裁、具身智能体系总裁姚卯青向 介绍,后训练同样存在 Scaling 效应,其重要方向之一是扩大真机训练集群规模。智元通过将 100 台真实机器人与训练、推理集群组网,持续收集作业数据并更新模型。在相同训练时长下,相比 4 台机器人的训练规模,100 台真机集群将相关任务成功率从约 50% 提升至 98%。
而在部署后,Genie Master 具身 Agent 框架进一步探索让机器人从实际工作中积累经验、调整操作策略。例如,在零售货架补货任务中,机器人能够针对视角遮挡问题调整观察与操作方式,提高任务成功率。
这一过程背后,还有 AGIBOT WORLD 数据集、MEgo 系列采集设备,以及觅蜂派、MEgo Engine 等数据采集与治理平台,为模型提供持续的数据支持。
从被动应答到双工交互,交互智能迈向更自然的体验
在交互智能方面,智元推出了全模态端到端交互模型 WITA-OMNI。
与传统语音识别、语言模型、语音合成相互串联的方式相比,WITA-OMNI 将视觉、语音、表情和动作纳入统一模型,支持边听边回应的全双工交互,平均响应时间约 600 毫秒。
这类能力已经开始面向长隆等真实服务场景。面对嘈杂环境、多名游客同时交谈等情况,机器人需要判断谁在与自己说话、何时应该回应,并结合语言、表情和动作完成讲解与互动。对于需要长期与人协作的机器人而言,交互的自然程度和稳定性同样影响实际服务效率。
从 AHA3、G2 Max 等硬件产品,到 AGILE、GO-3 Preview 和 WITA-OMNI 等智能模型,智元此次 AI WAVE 展示了覆盖本体、运动、作业和交互的技术体系。
这些技术还在通过真实部署不断获得反馈。机器人在工厂、零售和服务场景中积累的数据,可以用于模型后训练和持续优化;经过验证的能力又可以复用到更多机器人和场景中。
从真实作业到数据反馈、模型迭代,再到能力升级,智元正尝试通过这一循环,让全栈技术持续转化为机器人在实际岗位上的工作能力。
结语
随着通用模型不断向物理世界拓展,具身智能公司的竞争也将持续演变。模型能力、可靠本体、完整技术系统和规模化部署能力,共同决定机器人能否真正进入生产与服务岗位。
从 AI WAVE 的集中技术发布,到便利店 24 小时直播,智元正在展示其从技术研发、产品制造到真实部署的完整路径。
随着具身智能产业从规模制造迈向规模化部署,机器人能够持续创造多少有效劳动,将成为衡量技术进展和商业价值的重要标准。